9. Montagem: motores e energização
Passo 5 — L298N e motores
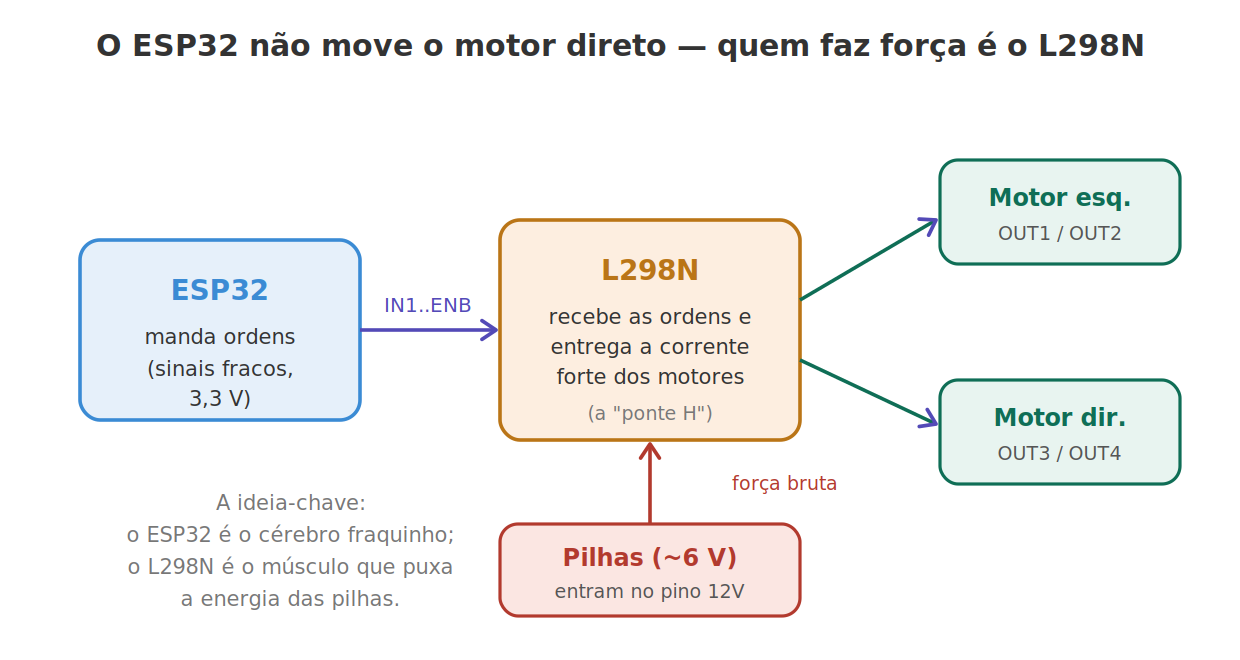
Aqui mora uma ideia que confunde muita gente no começo:
O ESP32 não move o motor diretamente. O ESP32 é um cérebro de sinais fracos (3,3 V, pouquíssima corrente) — longe do necessário para girar um motor. Ele apenas dá as ordens; quem tem força para acionar os motores é o L298N, puxando energia direto das pilhas.
| Pino do L298N | Conectar em |
|---|---|
| IN1 | GPIO22 do ESP32 |
| IN2 | GPIO21 do ESP32 |
| ENA | GPIO23 do ESP32 |
| IN3 | GPIO19 do ESP32 |
| IN4 | GPIO18 do ESP32 |
| ENB | GPIO5 do ESP32 |
| GND | Trilho − e negativo das pilhas |
| 12V | Positivo das pilhas (~6 V) |
| 5V | VIN do ESP32 |
| OUT1/OUT2 | Fios do motor esquerdo |
| OUT3/OUT4 | Fios do motor direito |
Confirme: o jumper de 5V do L298N está colocado? (o conectorzinho plástico perto da alimentação). Sem ele, o regulador interno não liga e o ESP32 não recebe energia das pilhas.
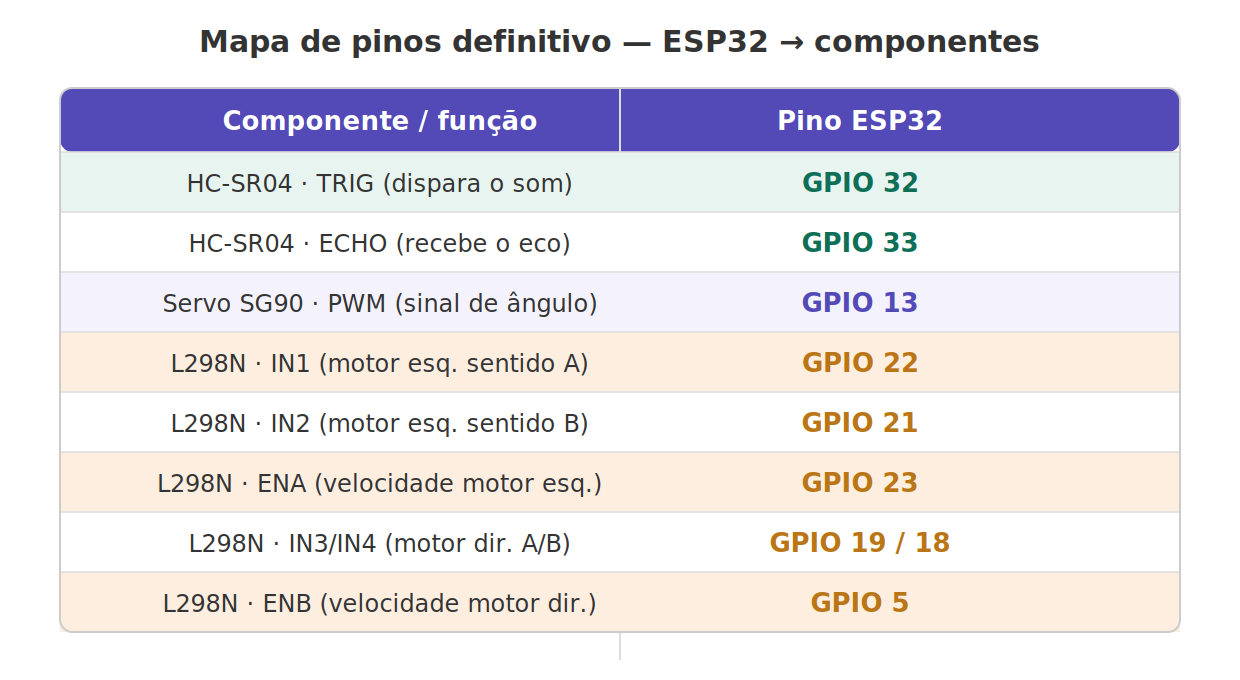
Mapa de pinos completo (sua folha de consulta)
Sempre que ficar em dúvida sobre "onde vai este fio?", volte a esta figura. Ela é a referência única de todas as ligações entre o ESP32 e as peças.
Passo 6 — Checagem de segurança (antes de ligar)
Antes de conectar qualquer energia, confirme item por item:
- Fio vermelho das pilhas no pino 12V do L298N?
- Fio preto das pilhas no GND do L298N?
- GND do L298N ligado ao trilho − da protoboard?
- Pino 5V do L298N ligado ao VIN do ESP32?
- Jumper de 5V do L298N colocado?
- Os jumpers de ENA e ENB removidos (se existiam)?
- Todos os 6 fios de controle (IN1 a ENB) nos GPIOs certos?
- Positivo e negativo das pilhas não estão se tocando?
Passo 7 — Ordem de energização
A ordem importa: energizar na sequência errada pode enviar tensão para onde não deve.
- Primeiro: conecte o USB no ESP32 (para o computador gravar o código).
- Grave o código com
#define MODO_SIMULACAO false. - Depois: coloque as pilhas (ou ligue a chave do suporte).
- Mantenha o robô com as rodas no ar no primeiro teste — assim, se algo estiver invertido, ele não sai correndo da mesa.
O que esperar nos primeiros segundos: as rodas devem começar a girar para frente. Ao aproximar a mão do sensor, o robô deve parar e iniciar a sequência de desvio. Se algo diferente acontecer, desligue as pilhas e vá para o Passo 8.
Passo 8 — Se algo não sair como esperado
Diagnostique por sintoma, sempre do mais simples (energia) para o mais complexo (código):
| Sintoma | Provável causa | O que conferir / fazer |
|---|---|---|
| Upload falha em "Connecting..." | ESP32 esperando modo de gravação | Segure o botão BOOT durante o "Connecting..." |
| Motores não giram | Jumper ENA/ENB ainda colocado | Remova os dois jumpers |
| ESP32 não liga com as pilhas | Jumper de 5V ausente | Confirme e coloque o jumper de 5V |
| Um motor gira ao contrário | Fios daquele motor invertidos | Troque os dois fios do motor nos bornes OUT |
| Sensor não lê distância | TRIG/ECHO trocados ou sem energia | Confira energia → GND → depois TRIG(32)/ECHO(33) |
| Robô escolhe o lado errado | Ângulos do servo invertidos | Troque SERVO_ESQUERDA e SERVO_DIREITA |