8. Montagem: mecânica e sensores
Regra de segurança (leia antes de tudo). Monte sempre sem energia: cabo USB desconectado e pilhas fora do suporte. Só energize na hora de testar, seguindo a ordem de energização do Passo 7. Eletrônica não perdoa pressa.
Vamos montar na ordem que reduz risco: primeiro a mecânica, depois a energia, depois cada sensor, e o L298N por último. Cada passo tem um pequeno teste ou conferência.
Passo 1 — Montagem mecânica
- Monte os motores TT no chassi (parafuse ou encaixe conforme o kit).
- Encaixe as rodas nos eixos dos motores.
- Fixe a roda boba na parte de trás — ela é o terceiro apoio.
- Posicione o suporte de pilhas no chassi.
- Monte o SG90 (servo) na frente, no suporte do sensor.
- Encaixe o HC-SR04 no braço do servo, virado para a frente do robô.
Confira antes de seguir: as duas rodas giram livremente com a mão? A frente do robô (onde está o sensor) está claramente definida? O sensor aponta para frente, não para o chão nem para o teto?
Passo 2 — Trilhos de energia na protoboard
- Fio vermelho: pino de energia do ESP32 → trilho
+da protoboard. - Fio preto: pino
GNDdo ESP32 → trilho−da protoboard.
Teste simples: antes de ligar qualquer sensor, confirme só a distribuição. Um trilho
+e um trilho−prontos, sem nada mais ligado ainda. É a fundação do circuito.
Passo 3 — HC-SR04 (o sensor de distância)
O sensor funciona como um morcego: manda um som que você não escuta e cronometra o eco. O ESP32 dispara o pulso pelo pino TRIG; o eco volta pelo pino ECHO; o código transforma o tempo do eco em distância.
| Pino do sensor | Conectar em |
|---|---|
| VCC | Trilho + (vermelho) |
| GND | Trilho − (preto) |
| TRIG | GPIO32 do ESP32 |
| ECHO | GPIO33 do ESP32 |
Atenção — boa prática de segurança elétrica. O pino ECHO do HC-SR04 devolve um sinal de 5 V, mas os pinos do ESP32 são feitos para 3,3 V. No protótipo alimentado por USB o risco é pequeno, mas no robô definitivo o ideal é usar um divisor de tensão (dois resistores) no ECHO para baixar de 5 V para ~3,3 V.
Passo 4 — SG90 (o servo que gira o sensor)
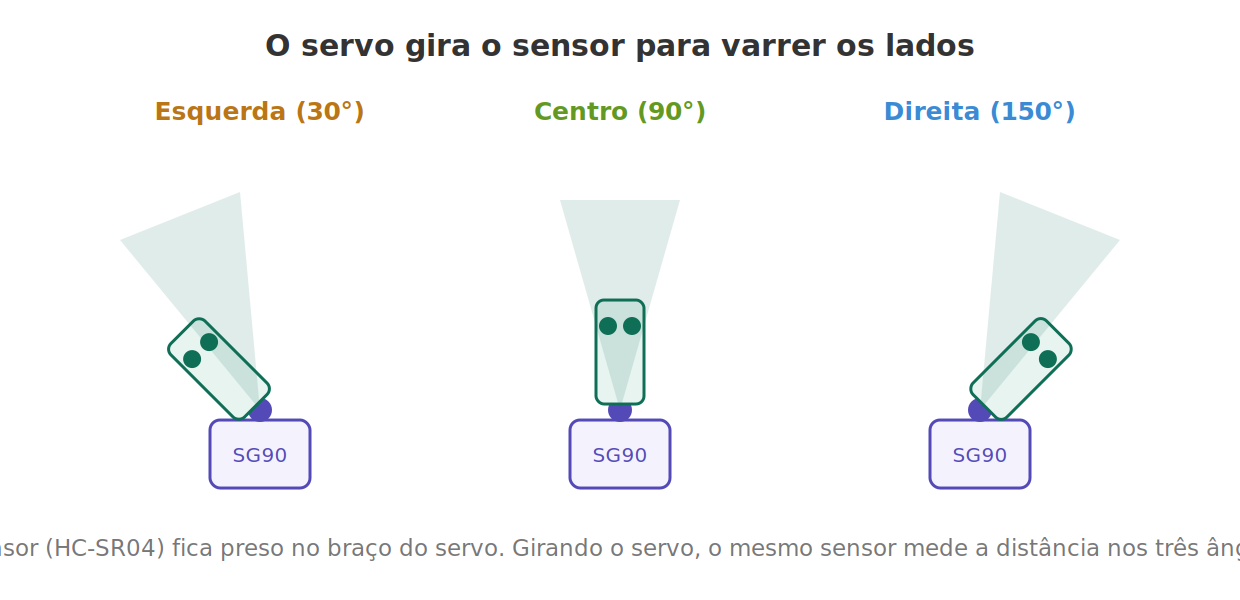
O servo é o "pescoço" do robô: ele gira o sensor para o robô olhar à esquerda, ao centro e à direita, medindo a distância em cada ângulo. Sem ele, o robô só enxergaria em frente.
| Fio do servo | Conectar em |
|---|---|
| Marrom (GND) | Trilho − |
| Vermelho (V+) | Trilho + |
| Laranja (sinal) | GPIO13 do ESP32 |
Se o robô olhar para o lado errado (escolher a direção contrária à mais livre), os ângulos de esquerda e direita do servo podem estar invertidos para o seu encaixe mecânico. Basta trocar os valores
SERVO_ESQUERDAeSERVO_DIREITAno código.