1. O que vamos construir
Um robô de duas rodas em modo exploração: ele anda pelo ambiente em direções que mudam de tempos em tempos e, quando o sensor detecta um obstáculo à frente, ele para, olha para os dois lados e escolhe o caminho mais livre — sozinho, sem ninguém no controle remoto.
A melhor forma de entender o robô não é como uma lista de passos, e sim como um ciclo que se repete o tempo todo: ele anda, mede a distância à frente, decide se há obstáculo e age de acordo. Assim que termina, recomeça — várias vezes por segundo. É esse loop girando muito rápido que dá a impressão de que o robô "pensa".
O que é um "loop"? É uma sequência de passos que o programa repete sem parar, como um relógio que volta ao topo assim que completa a volta. Praticamente todo robô funciona assim: perceber → decidir → agir → repetir.
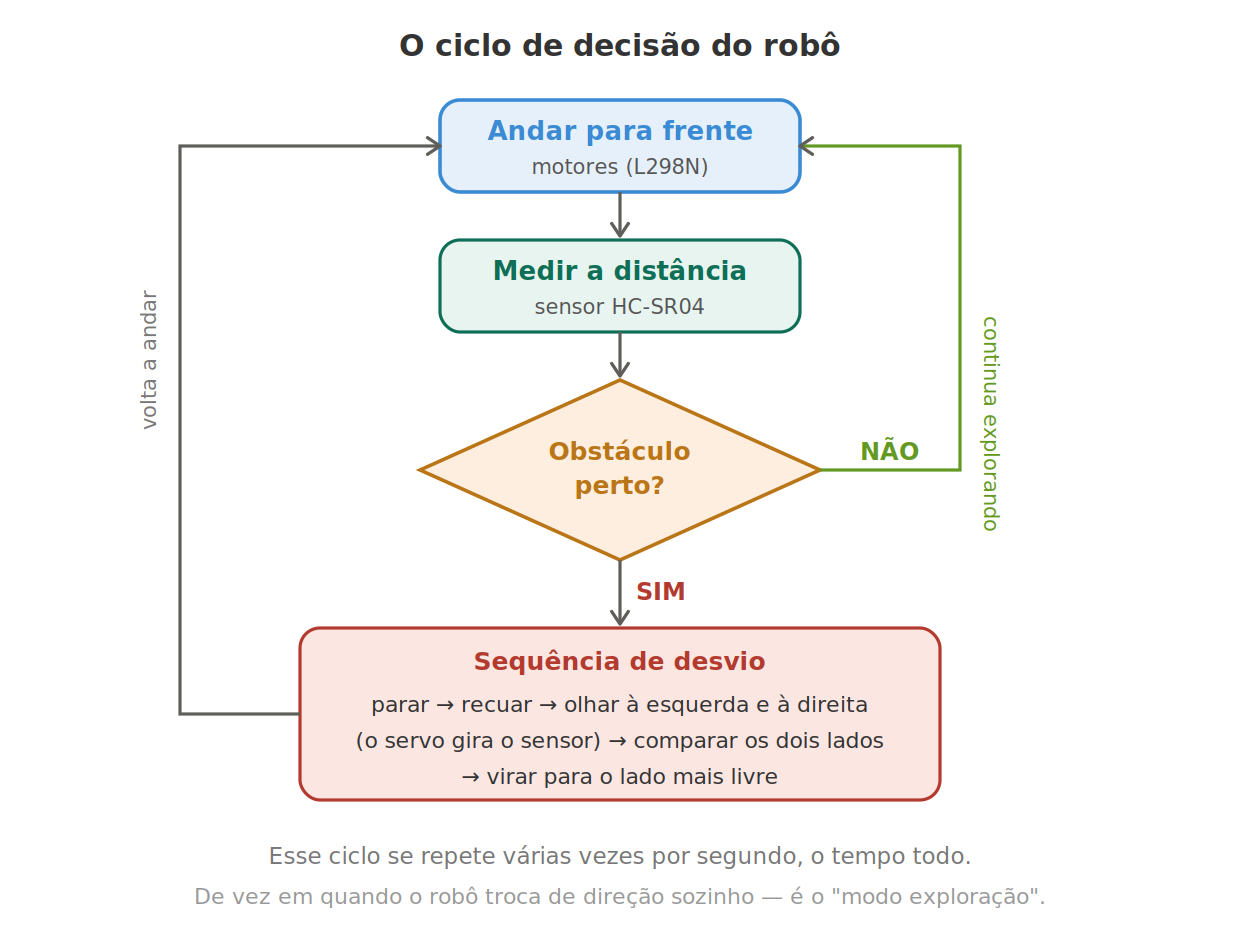
O que você vai ver acontecer. Assim que ligado, o robô sai andando. Ao aproximar a mão ou uma parede a menos de ~25 cm da frente dele, ele para, dá uma ré curtinha, gira o sensor para a esquerda e para a direita (você vê o servo mexendo) e então vira para o lado que estava mais livre. Se os dois lados estiverem bloqueados, ele resolve isso também — veremos como no código.
Cada parte desse comportamento é feita por uma peça específica. Guarde esta associação, porque ela vai reaparecer o tempo todo:
- andar e virar → os motores, comandados pela ponte H (o L298N)
- medir a distância → o sensor de ultrassom (o HC-SR04)
- olhar para os lados → o servo (o SG90), que gira o sensor
- decidir o que fazer → o ESP32, rodando o nosso código
Resumo em uma frase. O robô é um loop "andar → medir → decidir → desviar" onde cada peça tem um papel, e o ESP32 é quem toma as decisões.