10. Testando por partes
Esta é a filosofia central de todo o tutorial, então vale repetir: nunca teste tudo de uma vez. Aprove cada peça sozinha; só depois junte. Quando o conjunto falhar, você já vai saber que o problema está na ligação entre peças, não nas peças — porque cada uma já foi aprovada.
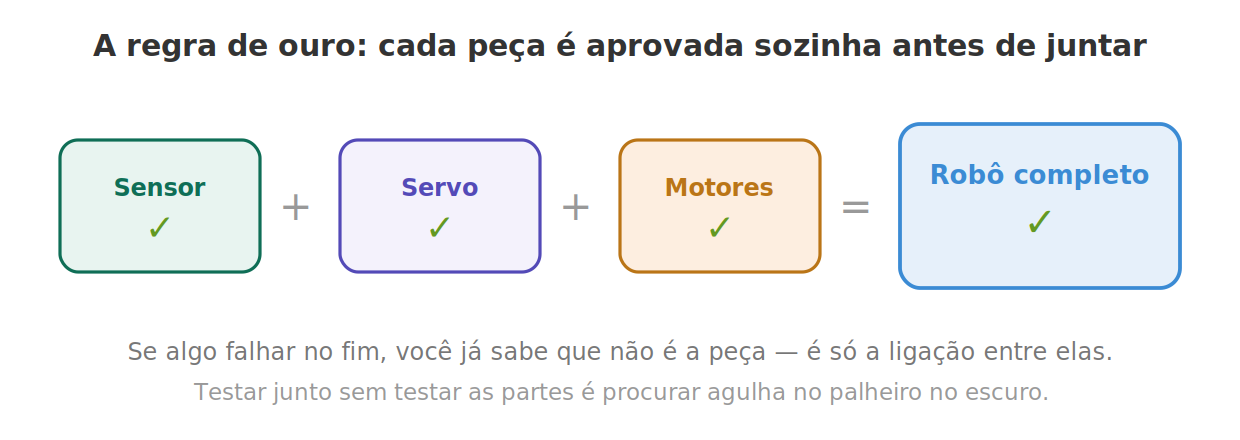
A ordem dos testes segue a mesma da montagem:
1. Teste do HC-SR04 (só USB, sem pilhas). Prova que o sensor mede distância.
const int TRIG = 32, ECHO = 33;
void setup() { Serial.begin(115200); pinMode(TRIG,OUTPUT); pinMode(ECHO,INPUT); }
void loop() {
  digitalWrite(TRIG,LOW); delayMicroseconds(2);
  digitalWrite(TRIG,HIGH); delayMicroseconds(10); digitalWrite(TRIG,LOW);
  long d = pulseIn(ECHO,HIGH,30000);
  Serial.println(d ? String(d*0.0343/2.0) + " cm" : "sem eco");
  delay(300);
}
Resultado esperado: abra o Monitor Serial (115200 baud). Ao aproximar e afastar a mão do sensor, os números em cm devem mudar de acordo. ✅ Se não mudar: confira VCC, GND e se TRIG/ECHO estão nos pinos 32/33.
2. Teste do servo (só USB). Prova que o servo gira nas três posições.
#include <ESP32Servo.h>
Servo s;
void setup() { s.setPeriodHertz(50); s.attach(13, 500, 2400); }
void loop() { s.write(30); delay(1500); s.write(90); delay(1500); s.write(150); delay(1500); }
Resultado esperado: o braço do servo deve parar em três ângulos, um após o outro (esquerda, centro, direita). ✅ Se ele tremer ou não completar o giro: o servo pode precisar de mais corrente do que o USB fornece — teste com as pilhas ligadas.
3. Teste dos motores (USB + pilhas, rodas no ar). Prova que os motores giram no sentido certo.
void setup() {
  int pinos[] = {22,21,23,19,18,5};
  for (int p : pinos) pinMode(p, OUTPUT);
}
void loop() {
  Serial.println("frente");
  digitalWrite(22,HIGH); digitalWrite(21,LOW);
  digitalWrite(19,HIGH); digitalWrite(18,LOW);
  analogWrite(23,200); analogWrite(5,200);
  delay(2000);
  analogWrite(23,0); analogWrite(5,0); delay(500);
}
Resultado esperado: os dois motores giram para frente e param, em ciclo. Confirme que o motor do lado esquerdo é mesmo o esquerdo. ✅ Se um girar ao contrário: troque os dois fios daquele motor nos bornes OUT.
Só depois que os três testes passarem é que vale gravar o código completo de exploração e ver o robô inteiro funcionando.
Encerramento deste curso
Recapitulando o que você construiu — e, mais importante, entendeu:
- ✅ Um robô que roda no simulador Wokwi (LEDs indicando a direção da decisão)
- ✅ O mesmo código rodando no hardware real (motores + sensor + servo)
- ✅ O robô explora o ambiente com movimento que varia sozinho
- ✅ Ele detecta e desvia de obstáculos de forma autônoma
- ✅ Você testou cada peça isoladamente antes de integrar — a regra de ouro
- ✅ Você entende por que cada peça existe e o que ela faz no ciclo
Você não montou um robô seguindo uma receita: você entendeu o loop perceber → decidir → agir que está por trás de praticamente toda a robótica.
No Curso 2 — IA num Chip, damos um passo atrás para entender uma ideia nova: o que é uma LLM (um modelo de linguagem) e por que um "cérebro" desses pode caber dentro de um microcontrolador. No Curso 2 — IA num Chip, construímos esse cérebro do zero.