1. O problema: dois idiomas
Seu modelo foi treinado em PyTorch, que é Python — um ambiente pesado, impossível de rodar num microcontrolador. O ESP32-S3 roda C puro, lendo os dados direto da memória flash.
A analogia: o modelo_treinado.pt é uma receita escrita em português; o ESP32-S3
só lê receitas em japonês. Precisamos traduzir a receita — sem mudar nenhum
ingrediente nem passo, só reescrever no idioma que o chip entende.
O caminho completo, do PC ao chip:
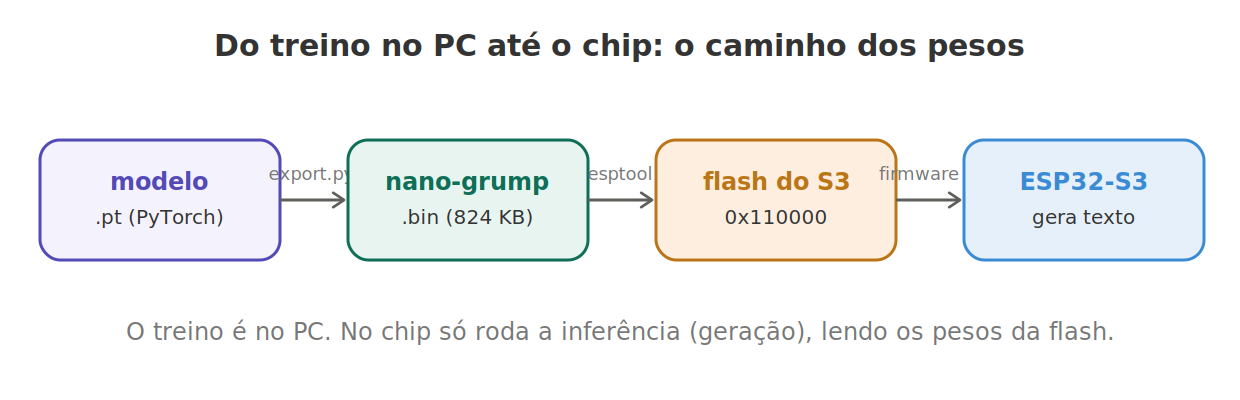
Repare num ponto fundamental: o treino acontece no PC. O chip só roda a inferência (a geração de texto). O modelo não "aprende" no robô — ele já vem treinado, e no chip apenas lê os pesos e gera frases.
Vamos dividir o embarque em três etapas:
- Exportar — um script Python que traduz o
.ptnum arquivo.bin - Gravar e ler — colocar o
.binna flash e o firmware C lê os pesos - Comunicar — os dois ESP32 conversam (corpo → cérebro → frase)